AI
推荐
模板社区
专题
登录
免费注册
首页
思维导图
详情
机器人学运动控制原理
2025-04-16 13:20:09
0
举报
分享方式
使用 (¥5)
机器人学运动控制原理
项目管理师职业资格(PMP)
模板推荐
作者其他创作
大纲/内容
运动控制基础
定义与重要性
运动控制是机器人学的核心部分
确保机器人准确、高效地完成任务
控制系统组成
控制器
发送指令给执行机构
实现精确控制
执行机构
电机或液压系统
负责物理动作的执行
传感器
反馈机器人状态信息
用于闭环控制
控制策略
开环控制
无反馈机制
依赖精确的模型和参数
闭环控制
包含反馈环节
可以校正误差,提高精度
运动学基础
正运动学
描述关节参数与末端执行器位置和姿态的关系
用于计算给定关节角度下的机器人位置
逆运动学
从末端执行器位置和姿态反推关节参数
对于路径规划和运动控制至关重要
运动学模型
用于描述机器人结构的数学模型
包括D-H参数模型等
动力学基础
动力学方程
描述机器人各部件之间的力和力矩关系
用于预测和控制机器人的运动
惯性矩阵
描述机器人质量分布特性
对于控制算法设计至关重要
动力学仿真
在实际应用前测试和验证控制策略
通过软件模拟机器人运动
控制算法
PID控制
比例-积分-微分控制
简单有效,广泛应用于工业机器人
模型预测控制
预测未来行为并优化控制输入
适用于复杂系统的动态控制
自适应控制
能够适应系统参数变化
提高控制系统的鲁棒性
智能控制
结合人工智能技术
如神经网络、模糊逻辑等
控制系统设计
硬件选择
根据任务需求选择合适的传感器和执行器
确保系统的可靠性和响应速度
软件架构
控制算法的实现
包括实时操作系统和用户界面
安全性考虑
设计紧急停止机制
实现故障检测和处理
实际应用
工业机器人
在制造业中执行重复性任务
高精度和高效率
医疗机器人
执行精细的手术操作
提高手术的安全性和成功率
探索机器人
在极端或未知环境中进行探索
如深海、太空等
服务机器人
在服务业中提供帮助
如清洁、接待、辅助等
未来趋势
人工智能与机器学习
使
收藏
立即使用
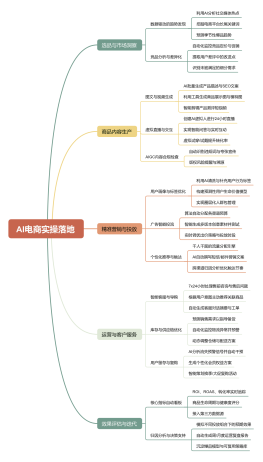
AI电商实操落地
收藏
立即使用
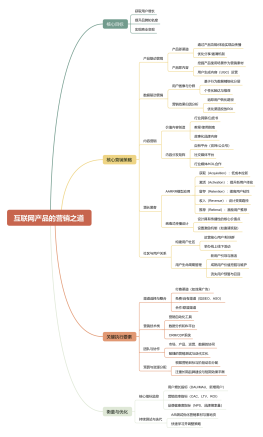
互联网产品的营销之道
收藏
立即使用
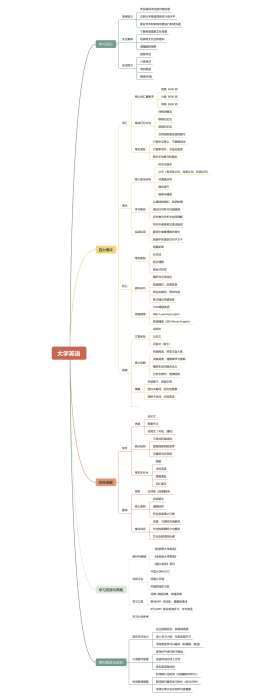
大学英语
收藏
立即使用
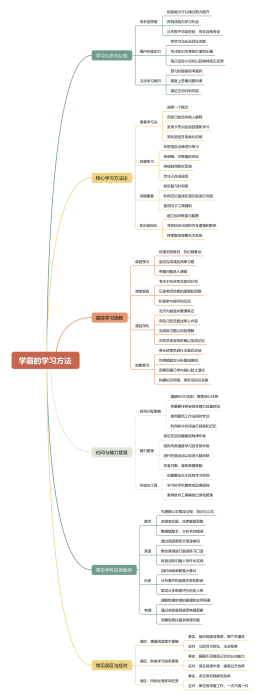
学霸的学习方法
银发书生
职业:本科
去主页
Collect
Get Started
培养机器人1
Collect
Get Started
培养机器人3-公开
Collect
Get Started
机器人
Collect
Get Started
机器学习
评论
0
条评论
下一页
图形选择
思维导图
主题
补充说明
AI生成
修改AI描述
去编辑
重新生成
提示
关闭后当前内容将不会保存,是否继续?
取消
确定
Document